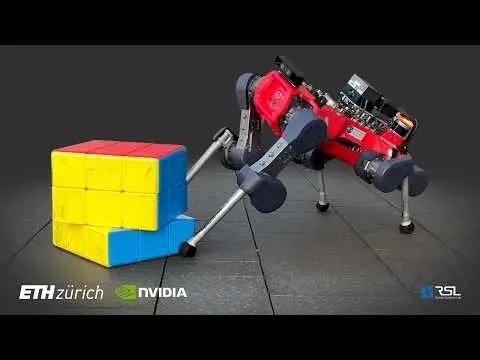
Un robot de cuatro patas ha resuelto un cubo de Rubik gigante usando solo los pies. Es un ANYmal-D, no tiene brazos ni manos, y lo han entrenado en el Laboratorio de Sistemas Robóticos de la ETH de Zúrich (Suiza). El cubo mide 40 centímetros de lado y pesa 4,6 kilos. El robot lo resolvió tres veces de tres, sin ayuda, en 8 o 9 minutos cada vez. El equipo colgó el artículo en arXiv el 17 de octubre de 2026.
Rápido no es. El robot de la Universidad Purdue que tiene el récord Guinness resuelve el cubo normal en 0,103 segundos. Aquí lo difícil es otra cosa: mover el cubo con las mismas patas que necesita para no caerse.
Cómo lo hace
Primero mira. Camina alrededor del cubo con sus cámaras, lo vuelca para ver la cara de abajo y reconoce el color de cada casilla. Con eso, un programa (el algoritmo de Kociemba) calcula la solución y otro la convierte en acciones que el robot sabe hacer. Salen unos 30 pasos.
Con el cubo solo sabe hacer cuatro cosas: volcarlo hacia delante, volcarlo hacia atrás y girarlo en un sentido o en el otro. Para girar, sujeta la capa de abajo con la pata derecha y con la izquierda mueve las otras dos. Si le toca girar otra cara, se recoloca y vuelca el cubo hasta dejarla abajo.
Aprendió en un simulador
Nadie le programó cada movimiento. Aprendió por refuerzo, a base de practicar en un simulador, y lo aprendido se pasó al robot de verdad, que se guía con sus cámaras y la posición de sus articulaciones. El giro en el sentido de las agujas del reloj ni siquiera lo aprendió: es el otro, reflejado como en un espejo.
No siempre le sale
En las pruebas de movimientos sueltos, los vuelcos salieron las 15 veces de 15. Los giros fallaron más: 13 de 15 en sentido contrario a las agujas del reloj y 10 de 15 en el otro, casi siempre porque giró de más. Al aire libre también le costó más ver el cubo: completó 3 de 5 inspecciones, frente a 5 de 5 en interiores. Y tres resoluciones son pocas para hablar de un robot fiable. Es una demostración.
Para qué sirve
El objetivo no es el cubo. Los autores quieren robots con patas que hagan tareas con los pies sin necesitar un brazo robótico, como sujetar una caja de herramientas con una pata mientras cierran la tapa con la otra, o plegar una caja.
Tú juegas con ventaja: tienes dos manos y un cubo normal. Si quieres aprender, aquí está la solución del cubo de Rubik paso a paso. Y si te has atascado, nuestro resolvedor del cubo de Rubik lee tu cubo con la cámara del móvil y te dice qué movimientos hacer.