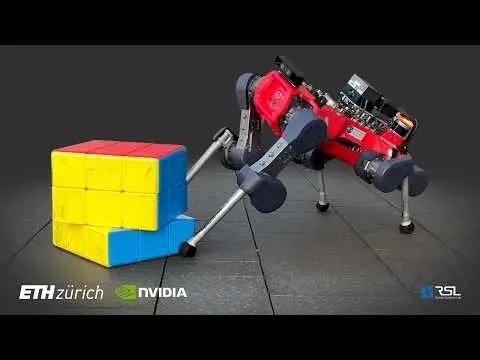
四足ロボットが、足だけを使って巨大なルービックキューブを解きました。ロボットはANYmal-Dで、腕も手もありません。訓練したのはスイスのチューリッヒ工科大学(ETH)のロボットシステム研究室です。キューブは一辺40センチ、重さ4.6キロ。ロボットは3回挑戦して3回とも、人の手を借りずに解き、1回にかかった時間は8〜9分でした。チームは2026年10月17日に論文をarXivで公開しました。
速くはありません。ギネス記録を持つパデュー大学のロボットは、普通のキューブを0.103秒で解きます。ここで難しいのは別のことで、倒れないために必要な脚そのものでキューブを動かさなければなりません。
どうやって解くのか
まずは見ることからです。カメラを使いながらキューブの周りを歩き、キューブを倒して底面を確認し、各マスの色を読み取ります。その情報をもとに、あるプログラム(コシエンバのアルゴリズム)が解法を計算し、別のプログラムがそれをロボットにできる動作に変えます。全部で約30ステップになります。
キューブに対してできることは4つだけです。前に倒す、後ろに倒す、そしてどちらかの向きに回す。回すときは、右脚で一番下の層を押さえ、左脚で残りの2層を動かします。別の面を回すときは、立ち位置を変えてキューブを倒し、その面を下にします。
シミュレーターで学習
動きを一つひとつプログラムしたわけではありません。ロボットはシミュレーターでの練習を通じて強化学習で動きを身につけ、その成果が実機に移されました。実機はカメラと関節の位置を頼りに動きます。時計回りの回転は学習すらしていません。反時計回りの動きを鏡のように反転させたものです。
いつも成功するわけではない
個々の動作のテストでは、倒す動作は15回中15回成功しました。回す動作はそれより失敗が多く、反時計回りは15回中13回、時計回りは15回中10回の成功で、失敗のほとんどは回しすぎでした。屋外ではキューブを見るのも難しくなり、スキャンを完了できたのは5回中3回でした。屋内では5回中5回です。それに、3回解いただけで信頼できるロボットとは言えません。これはあくまでデモンストレーションです。
何の役に立つのか
目的はキューブではありません。研究者たちが目指すのは、ロボットアームがなくても足で作業ができる脚ロボットです。たとえば、片方の脚で工具箱を押さえながらもう片方の脚でふたを閉めたり、折りたたみ式のケースをたたんだりする作業です。
あなたには2本の手と普通のキューブがあります。覚えたいなら、ルービックキューブの揃え方で一歩ずつ学べます。行き詰まったら、当サイトのルービックキューブソルバーがスマートフォンのカメラでキューブを読み取り、どう回せばいいかを教えてくれます。